 Interactive
01 / WAR MEMORIAL OF KOREA
The Desk of Decision
War Memorial of Korea · Saal der Führungspersönlichkeiten des Koreakriegs
Ich habe einen WebAR-Viewer entwickelt, der nach Erkennung eines Bildmarkers 3D-Modelle anzeigt. Das Video zeigt die Ausstellung, die QR-Anleitung und die AR-Anwendung auf einem Smartphone.
02 / GANGWON GAMYEONG
Gangwon Gamyeong
Städtisches Informationszentrum Wonju · AR/VR-Erlebnis
Ich habe die AR/VR-Inhalte für das Diorama von Gangwon Gamyeong und die AR-Anwendung von Yeongjugwan entwickelt. Die Besucherfotos zeigen den Ablauf von der QR-Anleitung bis zur AR-Anwendung auf dem Smartphone. Die letzten beiden Fotos zeigen den Ort ohne und mit dem virtuellen Hasen.
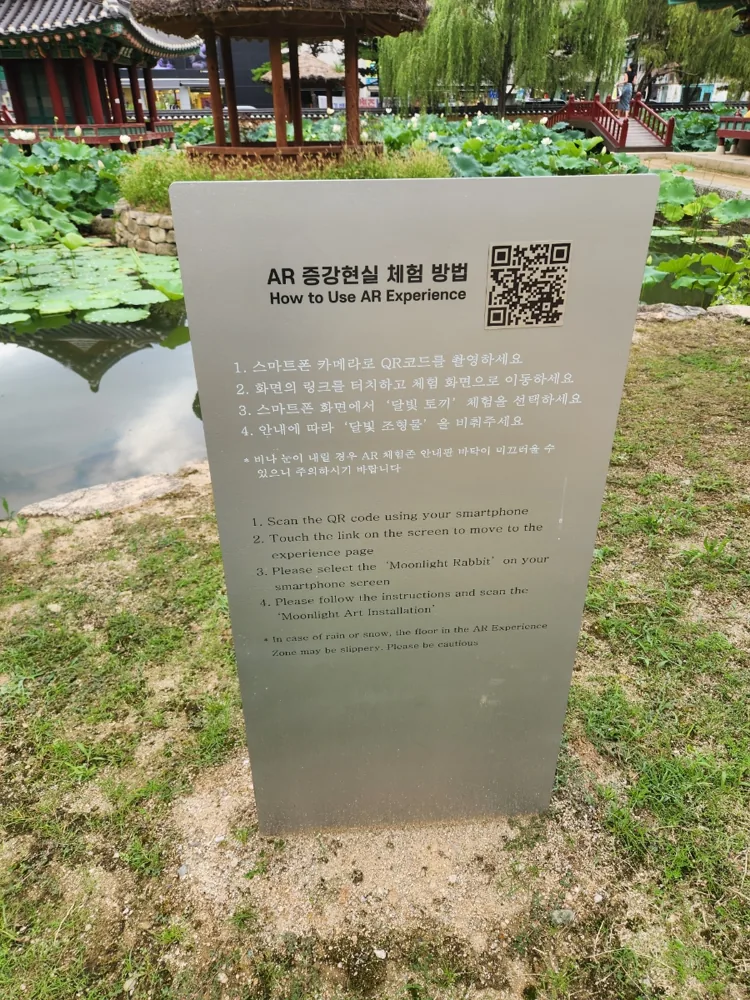
Das AR-Erlebnis über die Tafel vor Ort öffnen.
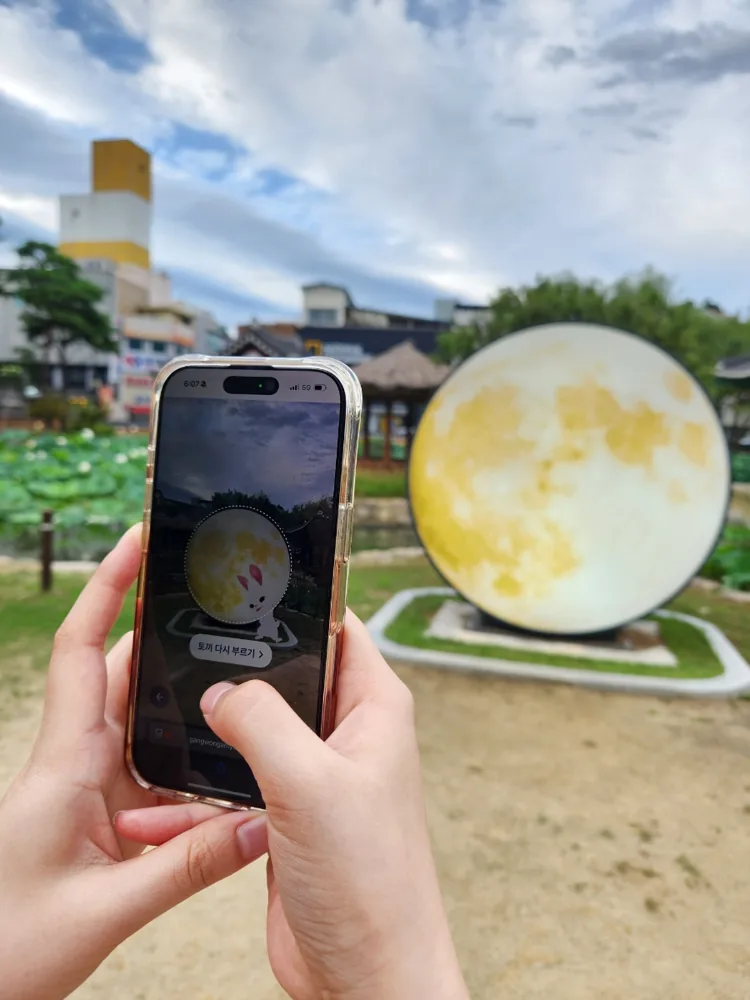
Das Smartphone zeigt den realen Ort.
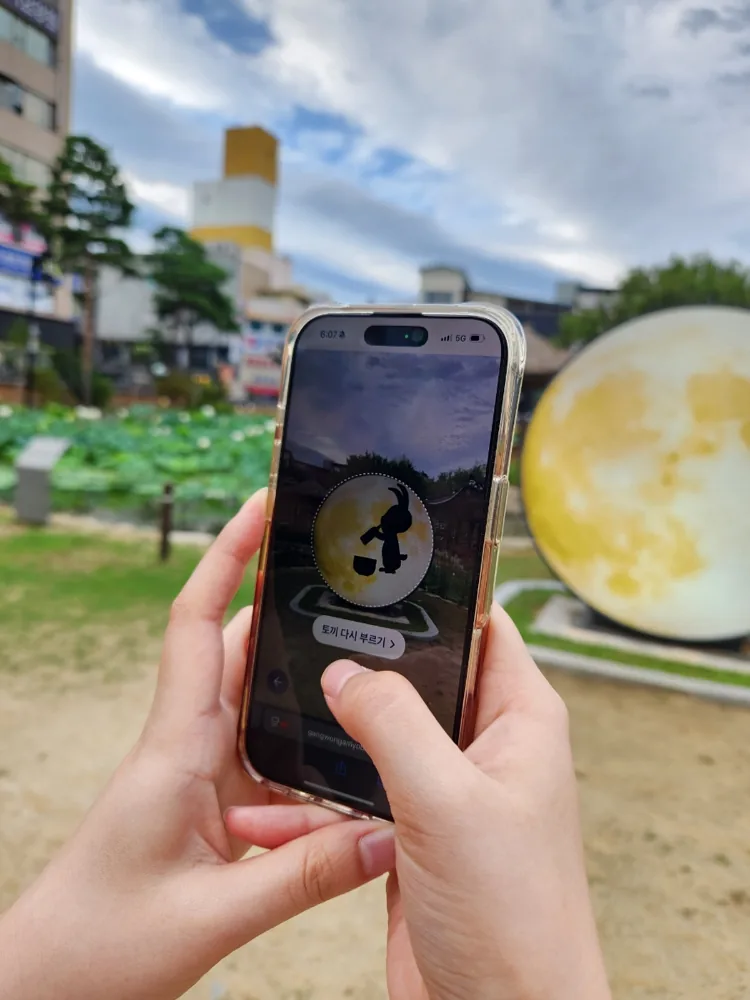
Eine Hasenfigur erscheint im Kamerabild.
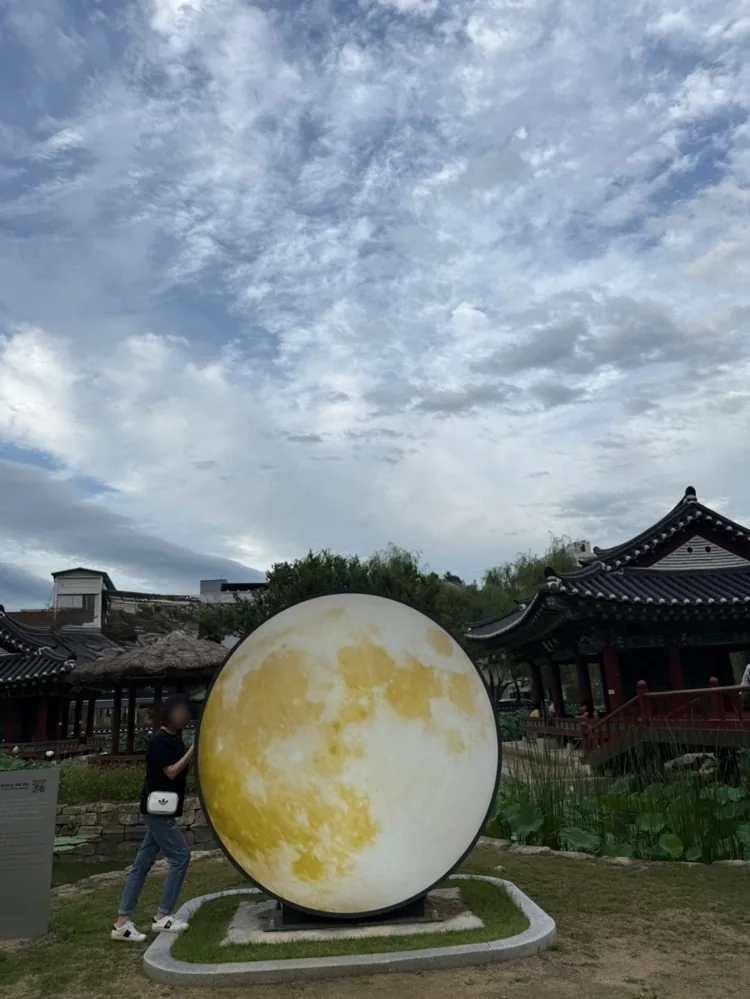
Der Ort ohne AR-Inhalte.
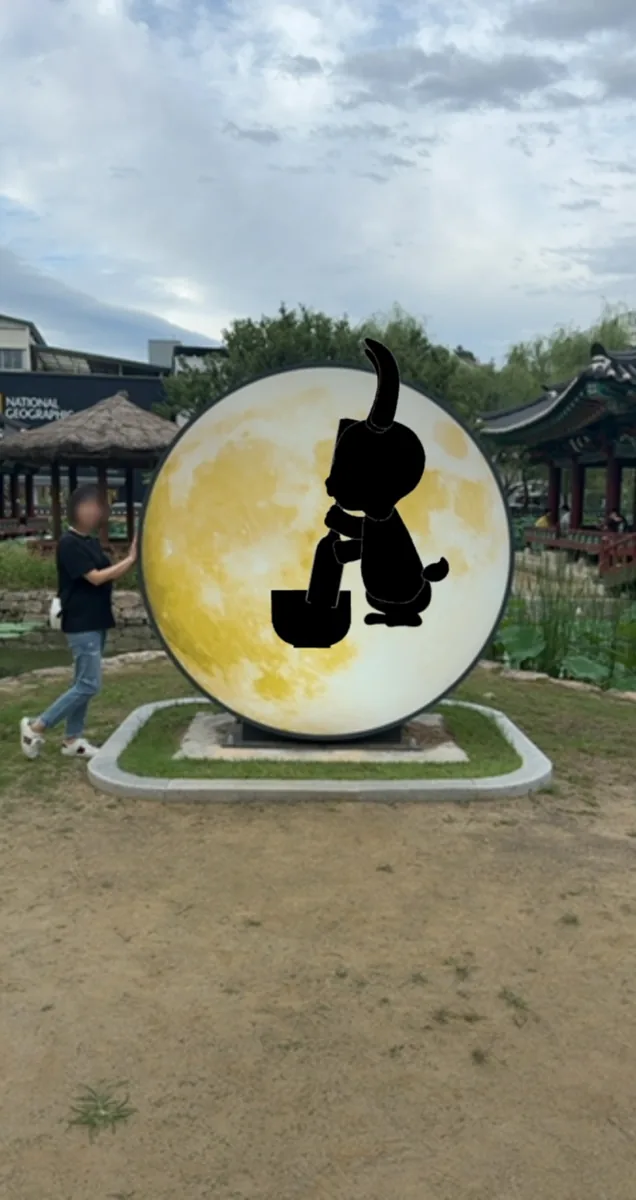
Derselbe Ort, fotografiert mit der AR-Figur.
Fotos vor Ort ·Pinkku, Naver Blog ↗14. Aug. 2025 · Zum Vergrößern auf ein Foto klicken.
03 / HAEGWAN 1897
Haegwan 1897
Food Culture Gallery Mokpo · AR-Guide
Ich habe den 3D-Modellviewer für einen Web-AR-Guide entwickelt, der über Bildmarker aufgerufen wird.
AlvaAR / Three.js
Implementierung
Für meine WebAR-Projekte habe ich AlvaAR und 8th Wall eingesetzt. Dieses Beispiel zeigt, wie ich das Kamera-Tracking von AlvaAR mit Three.js verbunden habe.

Frame preparation
Ich habe das Kamerabild unter Beibehaltung des Seitenverhältnisses an den Viewport angepasst und überstehende Bereiche mittig zugeschnitten. AlvaAR wurde mit derselben Auflösung wie die vorbereiteten Frames initialisiert.
Pose conversion
Aus der Pose-Matrix von AlvaAR habe ich Rotation und Position ausgelesen, die Achsrichtungen umgerechnet und Quaternion und Position der Three.js-Kamera aktualisiert. Die Aktualisierung erfolgte nur bei vorhandener Pose; erkannte Ebenen wurden getrennt von der Kamerapose gespeichert.